

Kurzantwort
Im dritten Teil meines C-Beam-Nachbaus war der mechanische Aufbau weitgehend abgeschlossen und die Elektronik stand auf dem Plan.
NEMA23-Motoren, geschirmte Leitungen und eine TB6560-Steuerung sollten die neue Maschine erstmals in Bewegung bringen. Als Steuerungssoftware kam zunächst LinuxCNC zum Einsatz – mit Estlcam bereits als mögliche Alternative im Hinterkopf.
Ausgangslage
Nach einigen ruhigen Tagen stand nun ein langes Wochenende vor der Tür.
Vier Tage sind quasi dafür gemacht, an meiner CNC weiterzuarbeiten.
Ich habe in den letzten Tagen noch den Rahmen fertig aufgebaut. Zwischenzeitlich waren auch die fehlenden Teile eingetroffen und nun stand die Elektronik auf dem Plan.
TB6560 und LinuxCNC
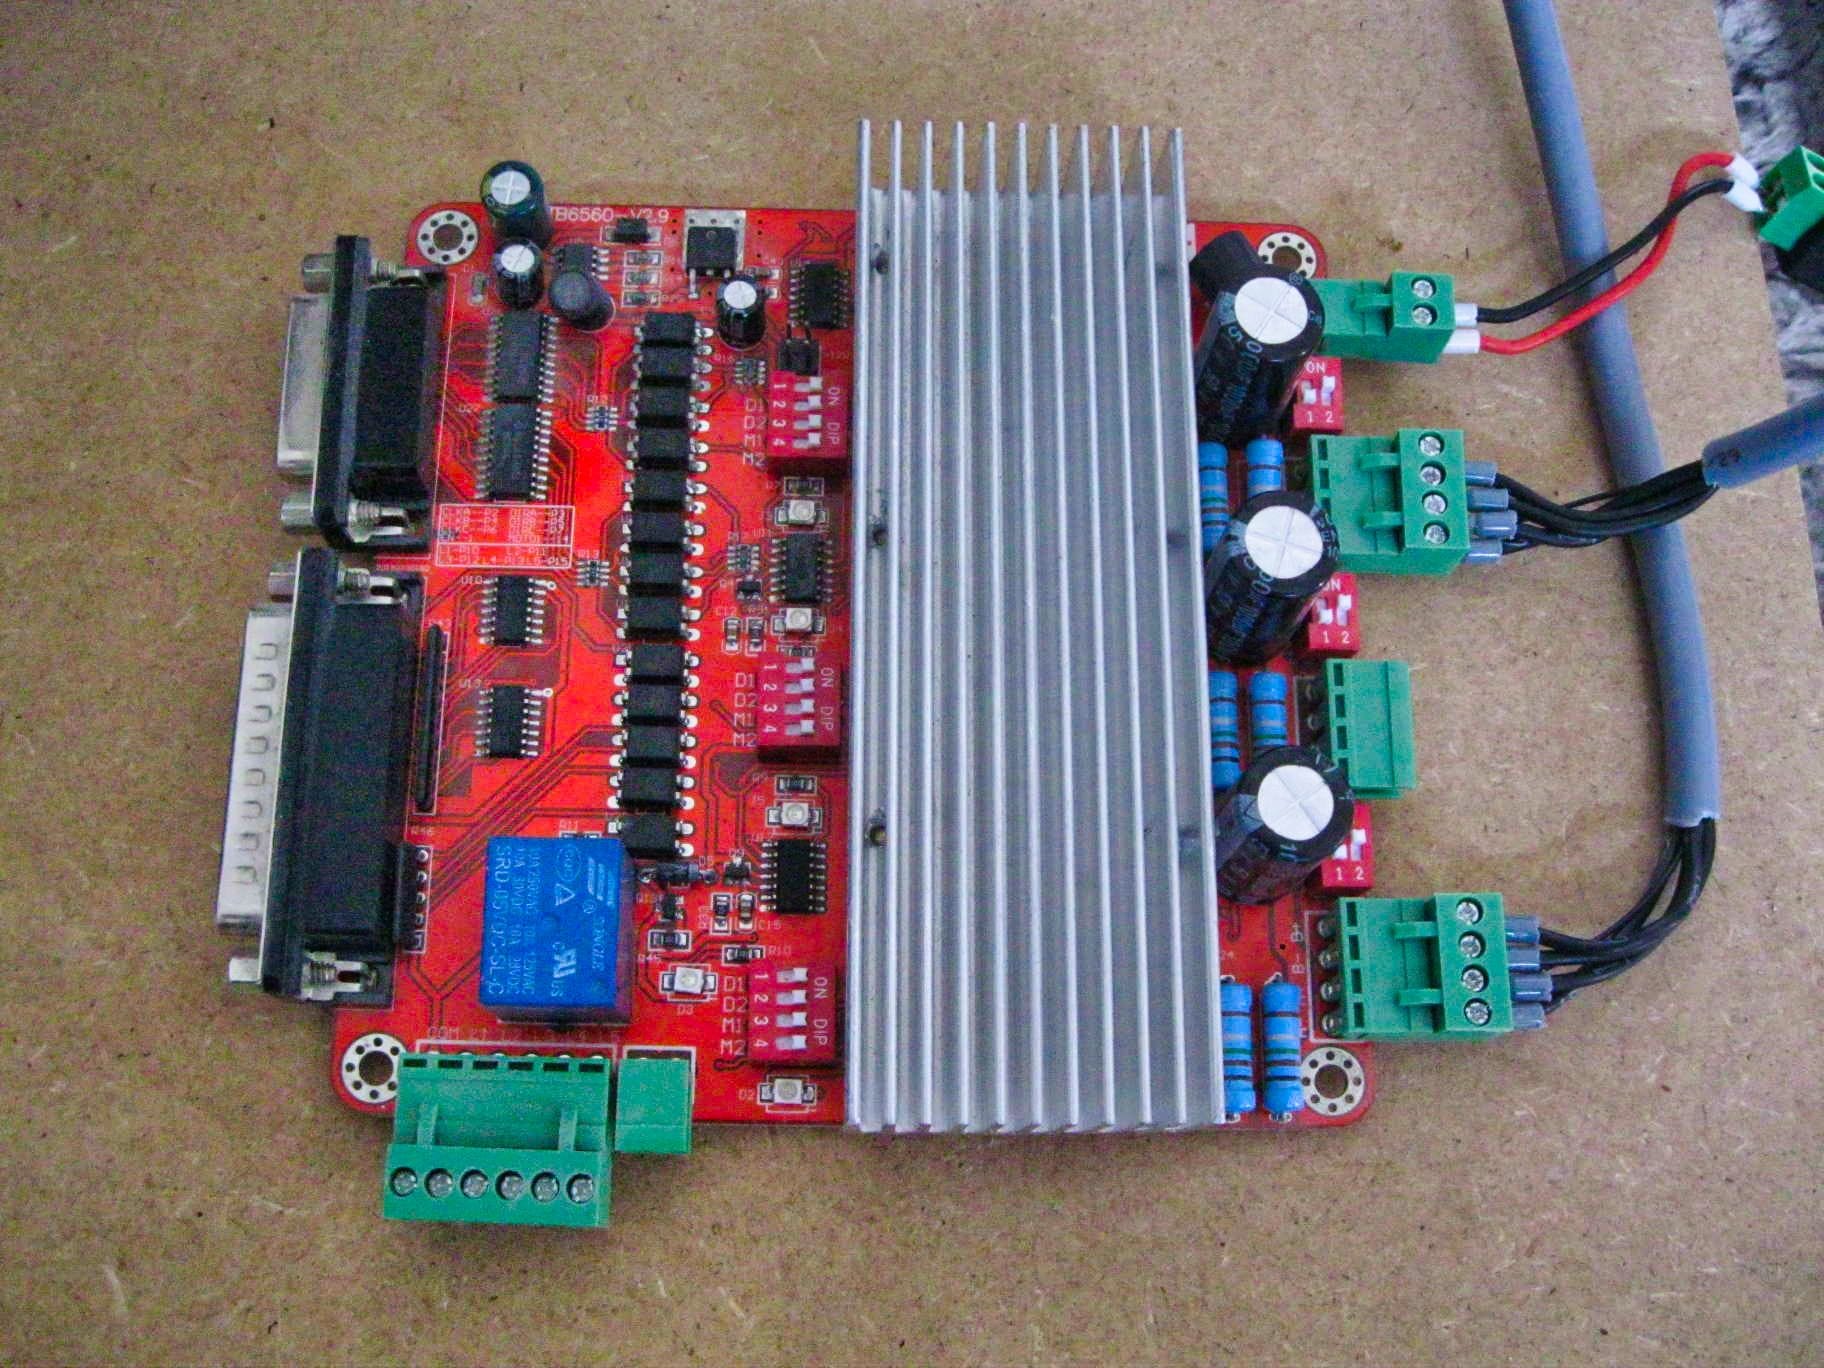
Wie schon im April geschrieben, bin ich zufällig an zwei TB6560-3-Achsen-Steuerungen gekommen. Diese wurden bei eBay als Bundle angeboten und der Preis war damals zu verlockend.
Ich hatte einen ausgemusterten Rechner mittlerweile mit LinuxCNC bespielt.
Also ging es nun an die Elektronik.
Die Motoren
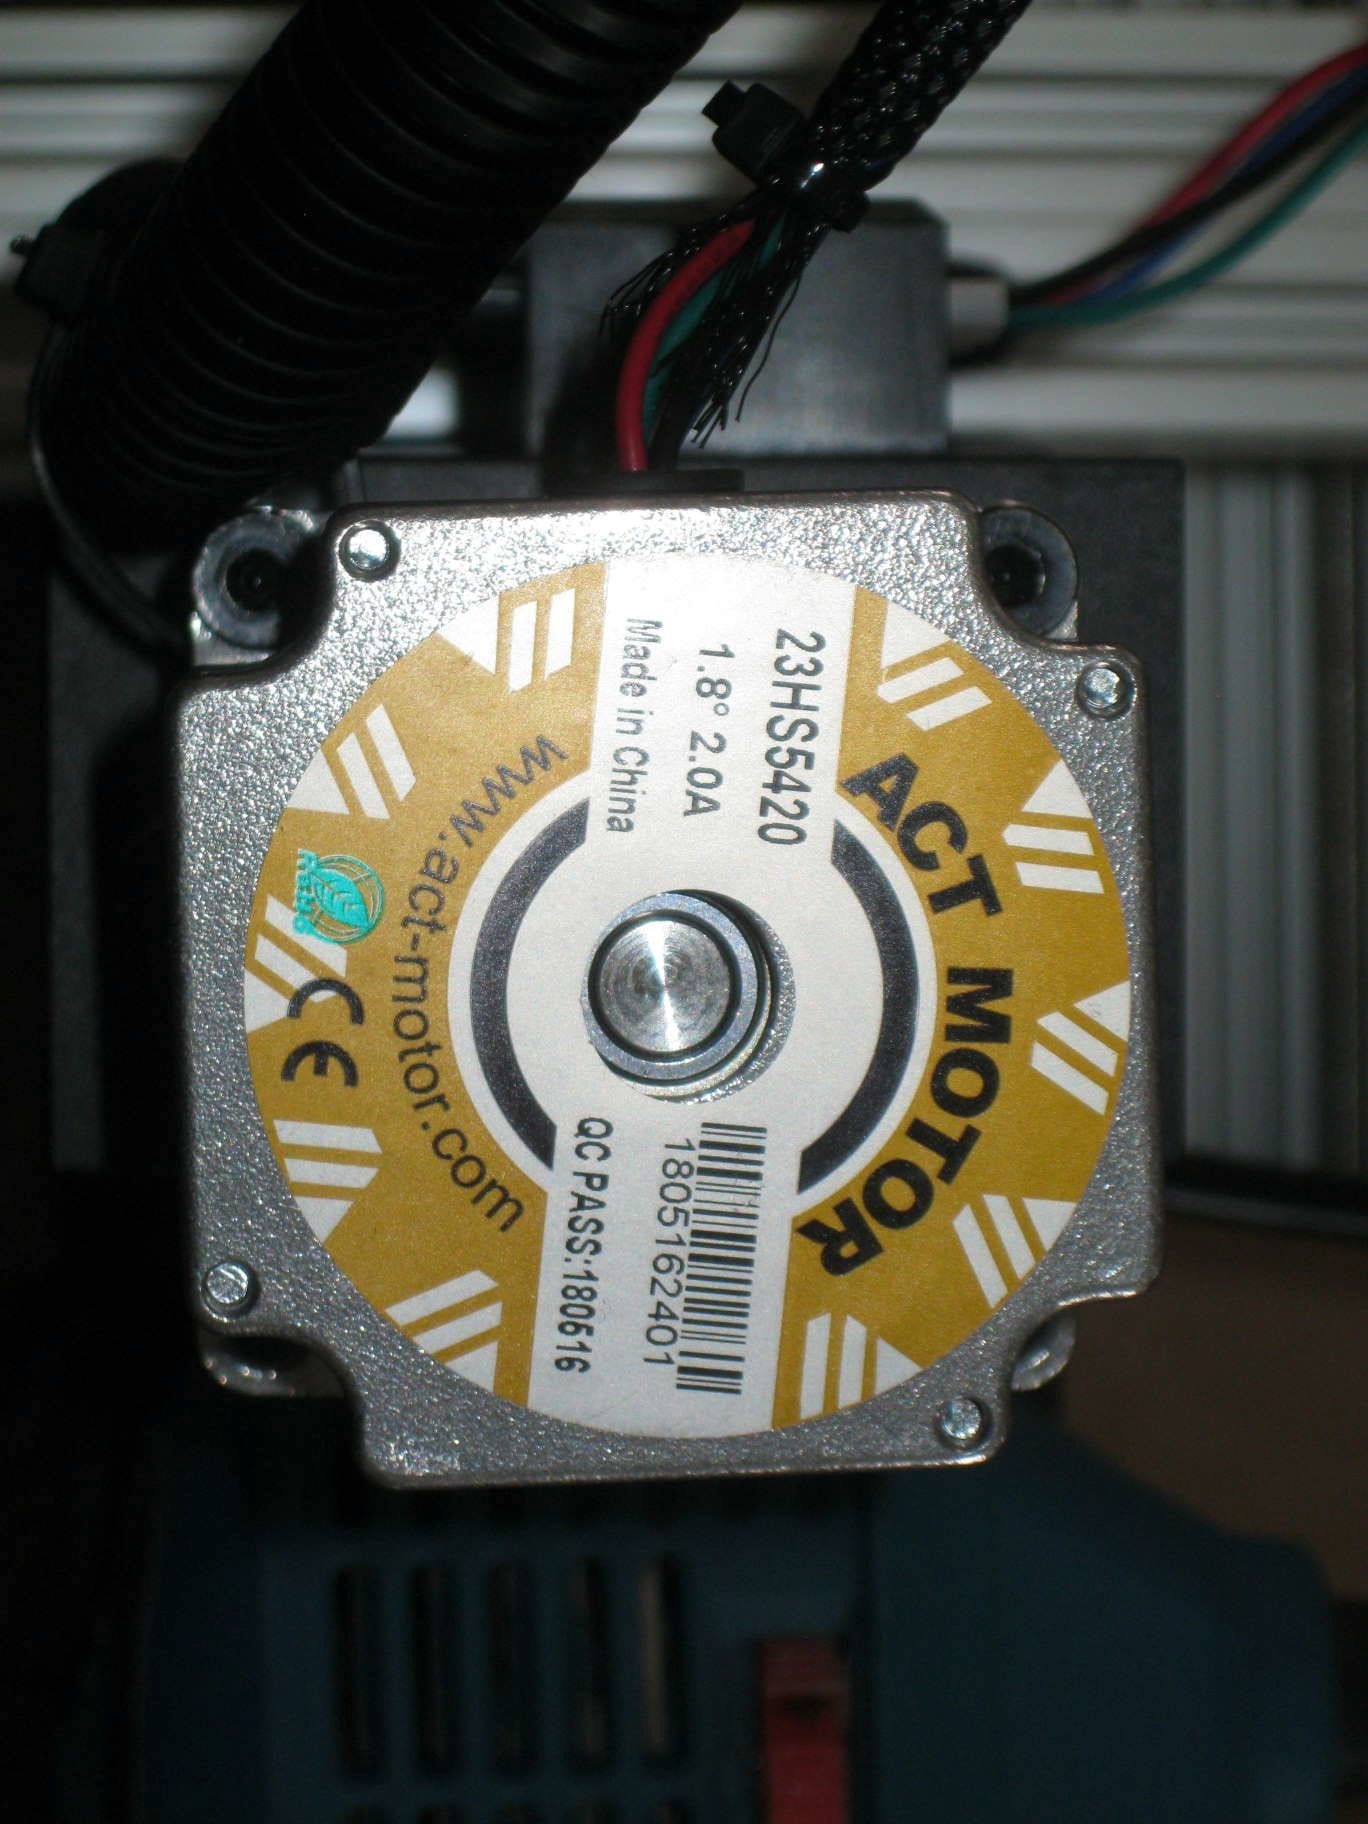
Als Motoren habe ich diesmal NEMA23-Motoren von ACT Motor genommen.
Ich habe bei der Auswahl darauf geachtet, dass ich die Motoren notfalls auch mit einem CNC-Shield betreiben kann. Daher haben die Motoren einen maximalen Strom von 2 A.
Trotzdem wollte ich zuerst den beiden TB6560-Steuerungen eine Chance geben!
Verkabelung
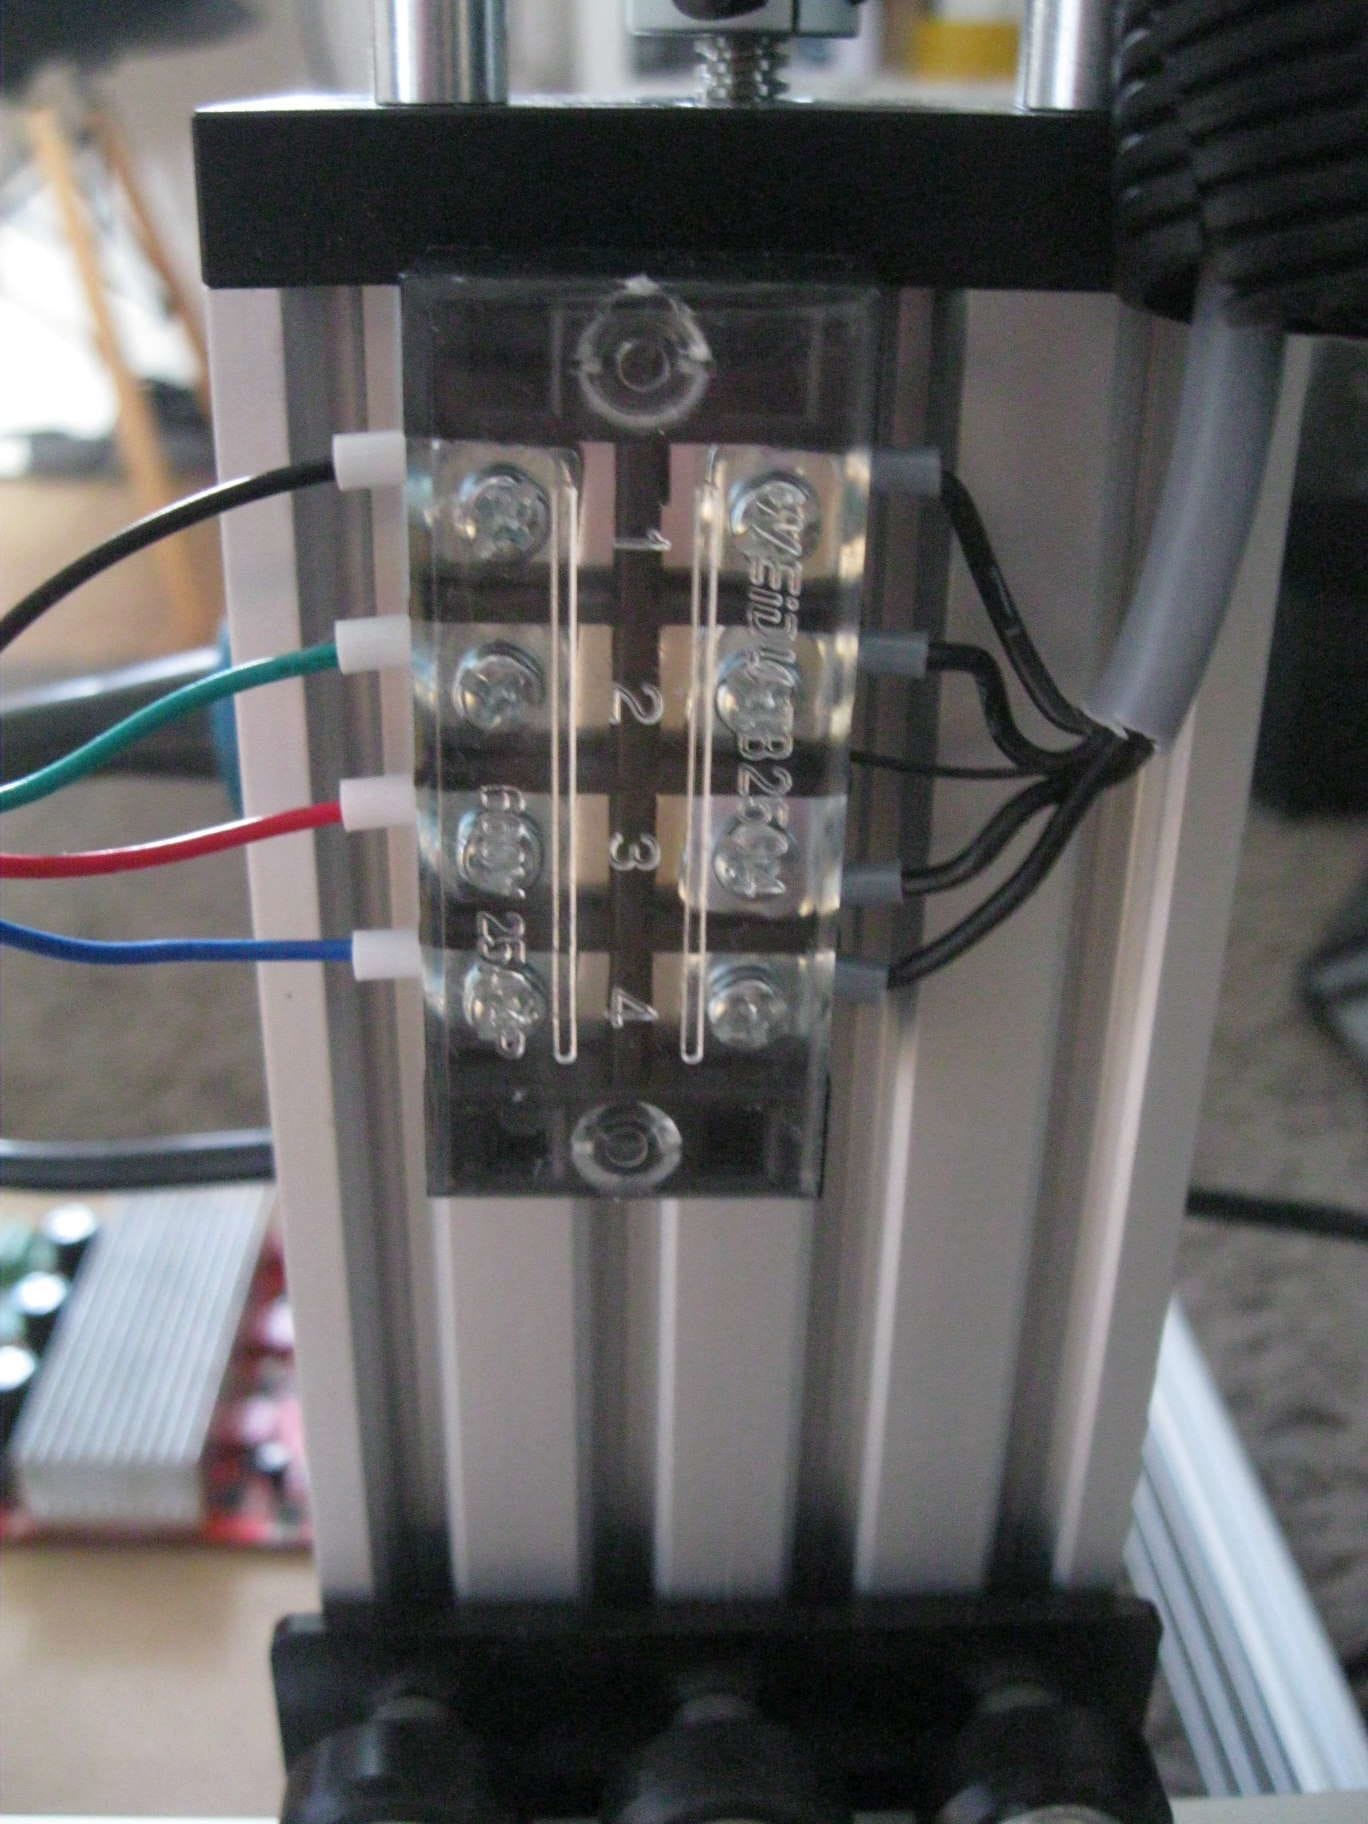
Verkabelt habe ich alle Motoren mit geschirmten Kabeln der Firma Lapp. Diese eignen sich auch für Schleppketten, auch wenn diesmal keine zum Einsatz kommen werden.
Über Amazon habe ich mir entsprechende Schraubterminals besorgt, um die Motorkabel mit den Lapp-Kabeln zu verbinden.
Dies klappt erstaunlich gut. Alle Kabel wurden mit Aderendhülsen bestückt.
Die Schraubterminals lassen sich sehr schön an den Profilen befestigen. Dies schaut sauber aus und der Aufbau ist schnell erledigt.
Erste Versuche mit LinuxCNC
Die ersten Versuche der Steuerung habe ich dann auch mit LinuxCNC unternommen.
Das Programm hier zu beschreiben würde den Rahmen absolut sprengen!
LinuxCNC ist unheimlich mächtig und bietet sehr viele Funktionen. Ob ich dabei bleiben werde, steht noch in den Sternen.
Ersatzweise habe ich mir den Estlcam Parallelport Adapter noch bestellt.
Eigentlich bin ich ein Freund einer homogenen IT-Landschaft und komme mit Estlcam sehr gut zurecht. Ich werde über dieses Thema allerdings noch separat berichten.
Aktueller Stand
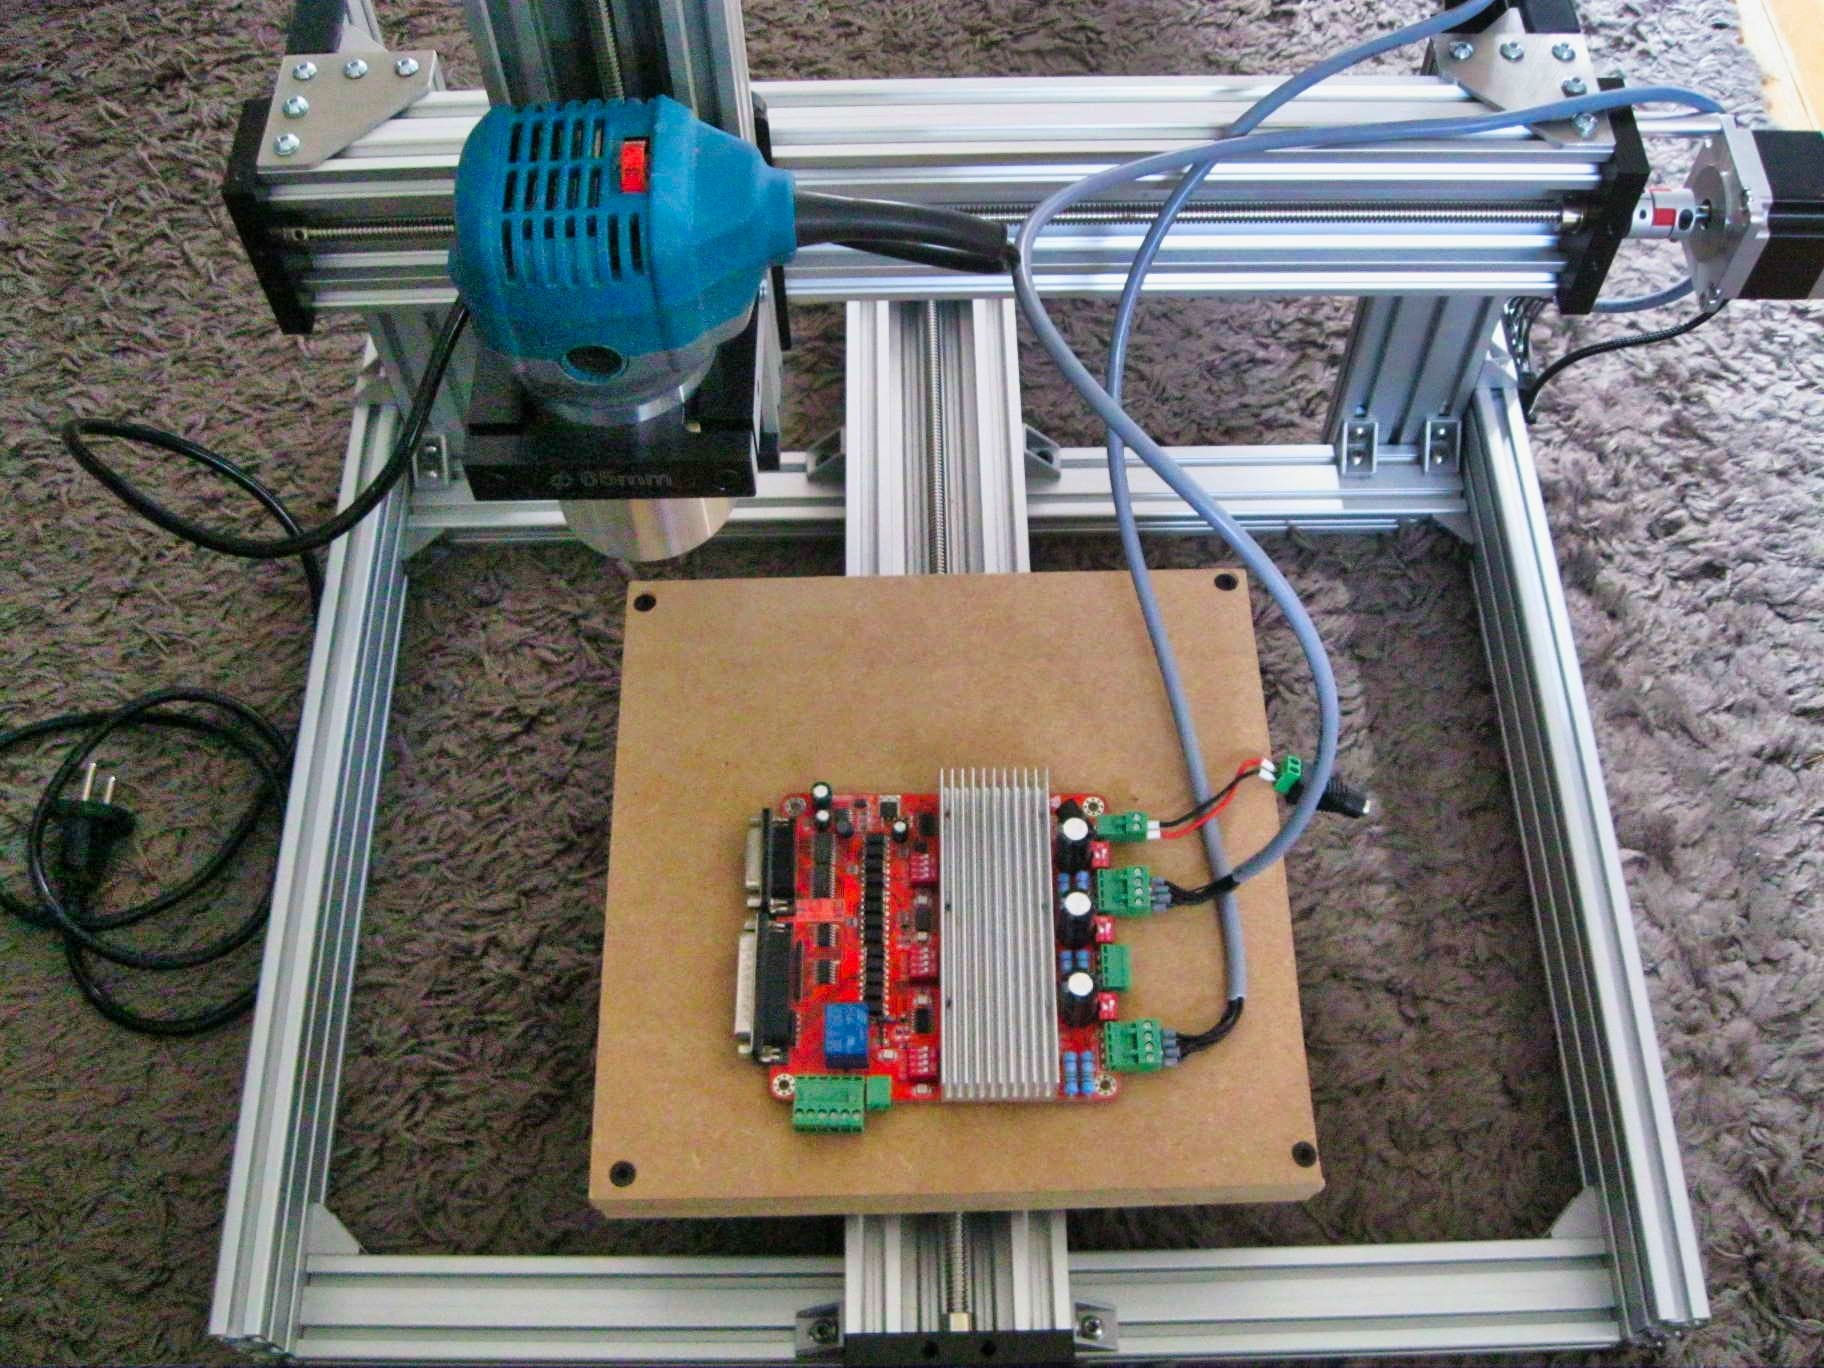
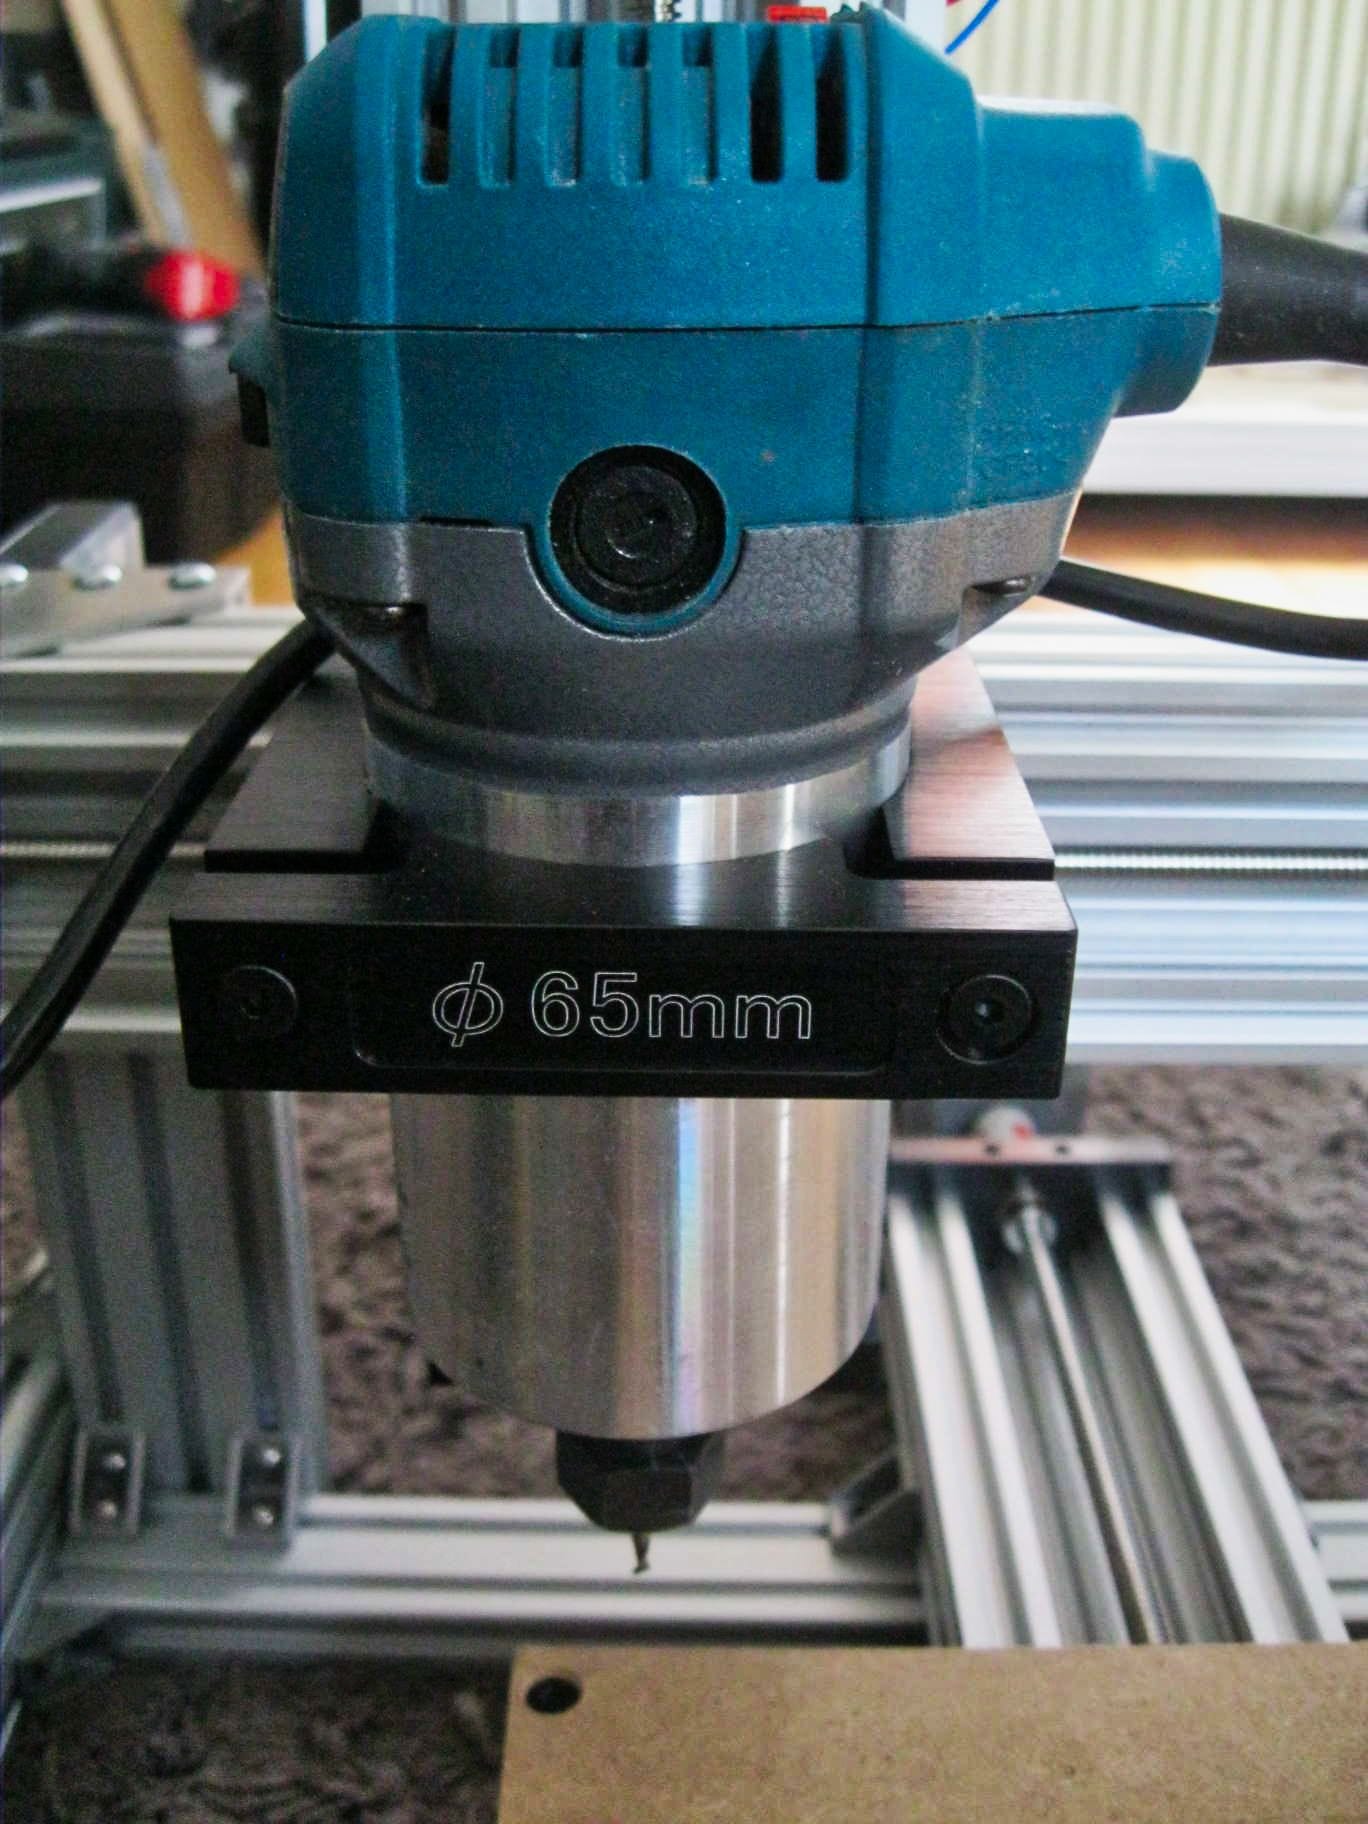
Hier noch einige Eindrücke von meiner Openbuilds C-Beam CNC.
Zwischenstand
Damit war der mechanische Aufbau nicht mehr allein.
Die NEMA23-Motoren waren montiert und verkabelt, die TB6560-Steuerung konnte für die ersten Versuche eingesetzt werden und mit LinuxCNC lief die erste Steuerungssoftware auf dem dafür vorgesehenen Rechner.
Welche Software dauerhaft auf der Maschine bleiben würde, war zu diesem Zeitpunkt allerdings noch offen.
Empfehlung
Gerade bei einem Eigenbau lohnt es sich, die Verkabelung von Anfang an ordentlich aufzubauen. Geschirmte Leitungen, Aderendhülsen und sauber montierte Anschlussklemmen verursachen zwar etwas zusätzlichen Aufwand, erleichtern spätere Arbeiten an der Maschine aber erheblich.
Und bei der Steuerungssoftware gilt offenbar dasselbe wie bei der Hardware: ausprobieren, bevor man sich endgültig festlegt.
Technik verdient Klarheit.